像高是像点相对于光轴的横向坐标。有限共轭的理想成像满足 y′ = βy;对正像方焦距、无穷远物体的无畸变直线投影模型,像高绝对值与半视场角满足下式。该正切关系不适用于任意鱼眼投影或未经畸变校正的实际镜头。
镜头的像面覆盖范围由波长、焦距、对焦状态及规定的照度和像质判据共同确定。旋转对称系统通常以圆形区域描述可用范围,部分厂商称其为“像圈”(image circle)。对于居中放置的矩形传感器,可用覆盖圆的直径应不小于有效区域对角线,角落处的像质与照度仍需分别评价。
式 2-3
式中
- y′
- 像点相对光轴的有向高度单位:长度
- f′
- 像方焦距单位:长度
- W
- 物方半视场角,即该视场方向与光轴的夹角单位:角度
- w、h、d
- 矩形有效像面的宽、高及对角线长度单位:长度
适用条件:像高关系用于远物、近似无畸变的正焦距系统;W 在本条表示视场角。尺寸关系用于矩形像面。
W 为物方半视场角;w、h、d 分别为传感器有效宽度、高度和对角线。图 2-1 中 O′ 为光轴与像面的交点,P′ 为角落像点,|y′| 为其径向像高。
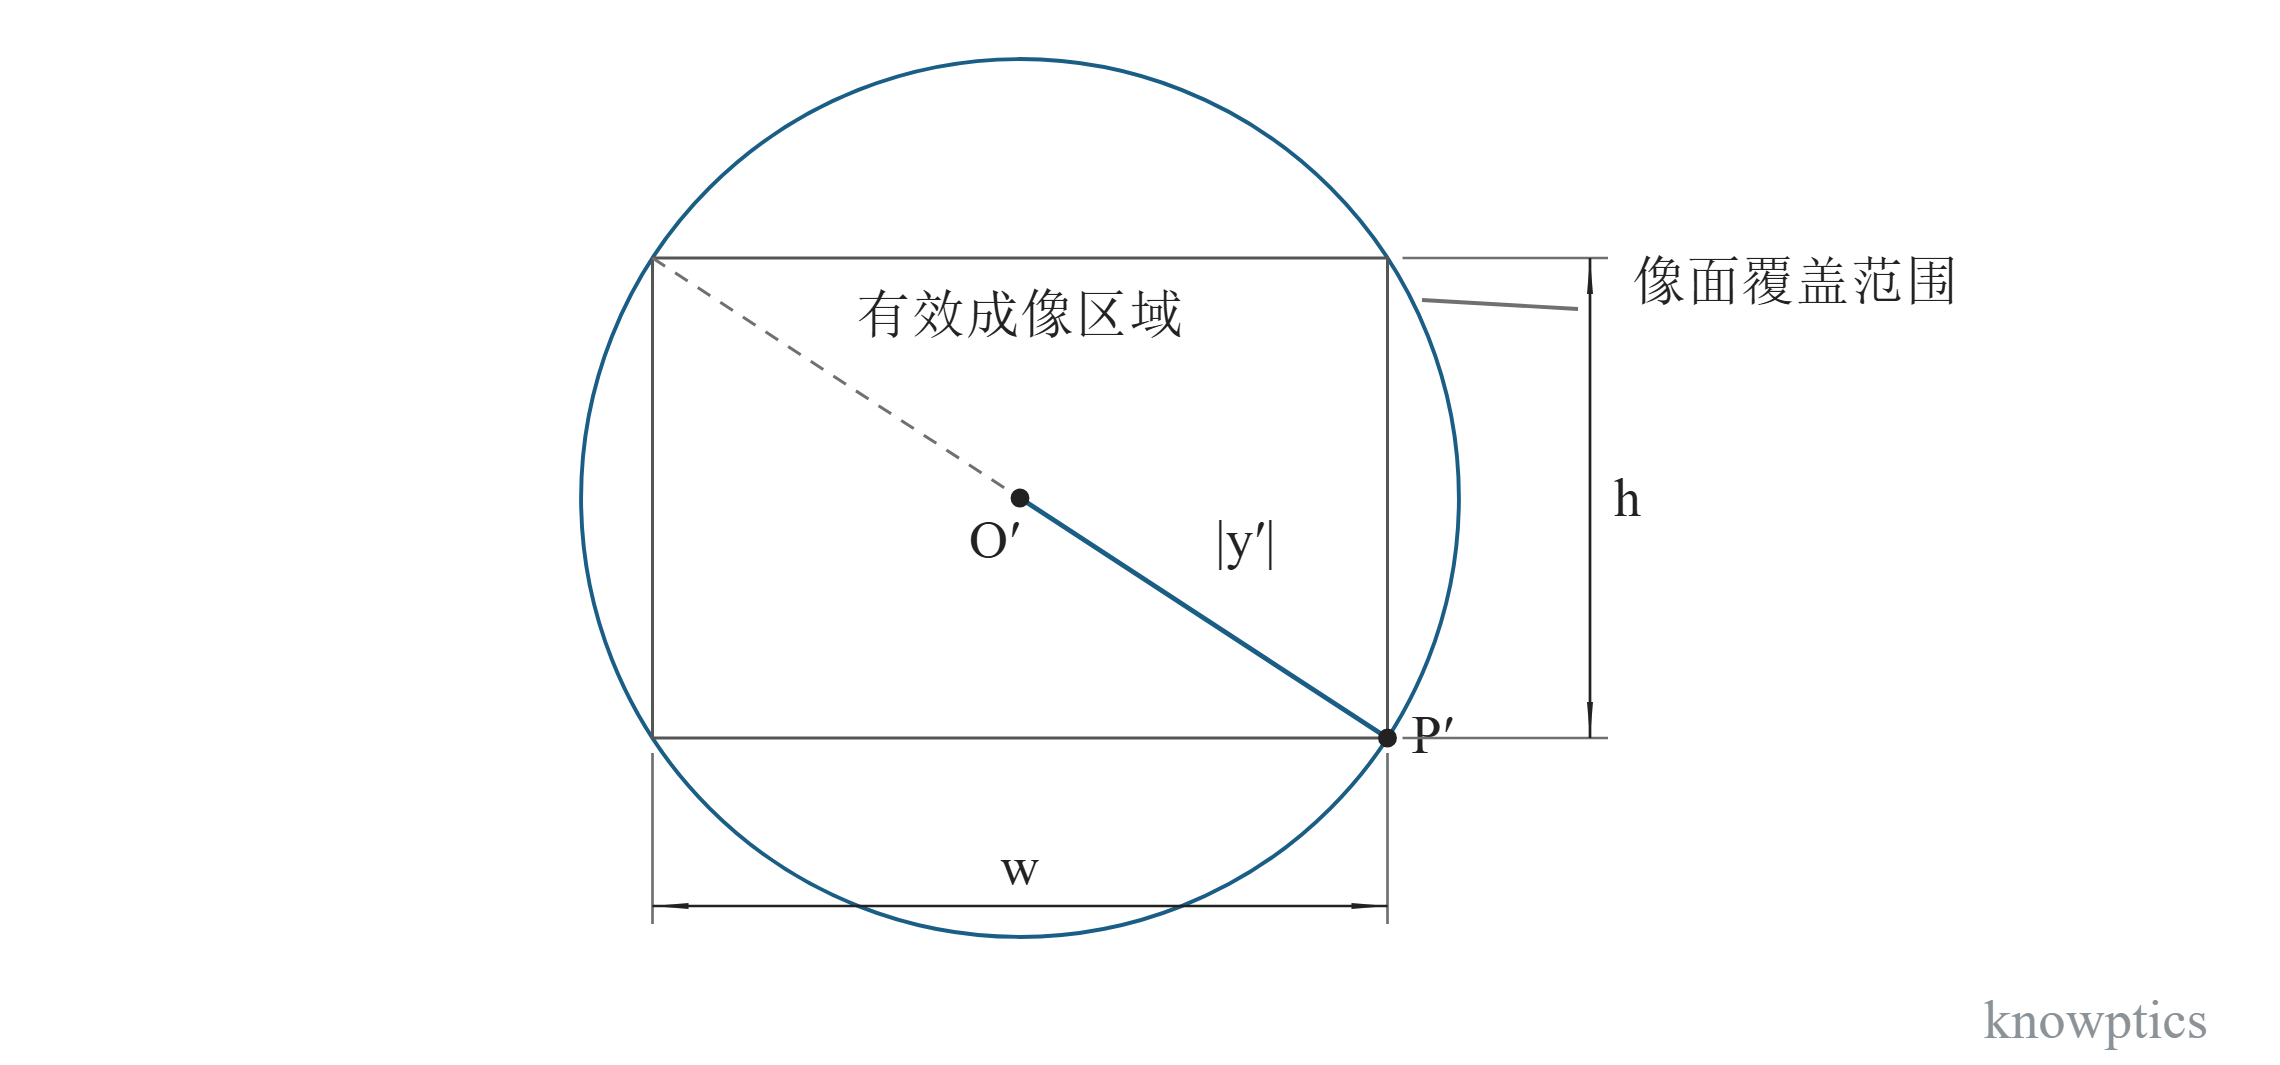
像面上的径向像高与覆盖关系。矩形表示传感器有效成像区域,圆表示镜头在给定判据下的可用覆盖范围;角落处 |y′| = d/2。